
Roborock vodič
Vaš vrt ni nujno samo eno območje.
Z digitalnim zemljevidom lahko Roborock robotski kosilnici določite posamezne zelenice,
povezave med njimi in območja, kamor ne sme zapeljati. Pravilna nastavitev con je posebej
pomembna pri vrtovih z več ločenimi površinami, potmi, gredicami in ozkimi prehodi.
Več območij
Prehodi
No-go cone
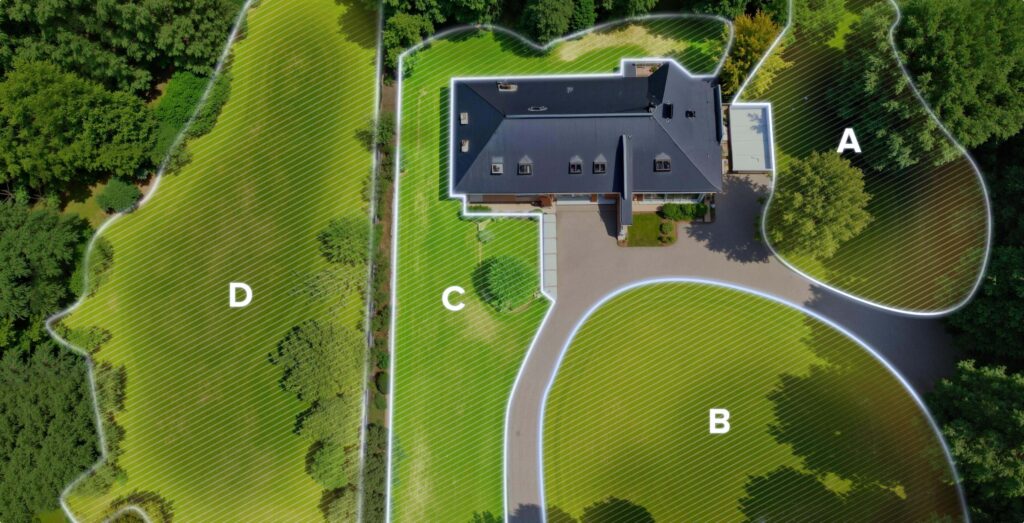
prek digitalnega zemljevida.
Območja košnje so eden glavnih razlogov, zakaj je sistem brez fizične
mejne žice tako prilagodljiv. Namesto da bi bil vrt določen z enim kablom v zemlji,
je trata predstavljena kot digitalni zemljevid, ki ga lahko prilagajate v aplikaciji.
Če imate samo eno odprto zelenico, je nastavitev preprosta. Pri bolj običajnem
družinskem vrtu pa se hitro pojavijo sprednja in zadnja trata, stranski pasovi,
gredice, drevesa, terasa, dovoz ali drugi deli, zaradi katerih je smiselno vrt
razdeliti na več območij.
Posamezne dele trate lahko obravnavate kot ločene cone oziroma zelenice.
Kosilnici določijo varno povezavo med dvema območjema, kjer se lahko premika sama.
Z njimi iz zemljevida izključite dele vrta, kamor kosilnica ne sme zapeljati.
Osnovna logika
Kaj je območje košnje?
Območje košnje je del digitalnega zemljevida, ki ga robotska kosilnica obravnava
kot travnato površino. Lahko gre za eno veliko zelenico ali pa za enega od več
ločenih delov vrta.
Če imate na primer trato pred hišo in še eno za hišo, ju lahko sistem obravnava
kot ločeni območji. Če je med njima varna prevozna pot, lahko dodate povezovalni
prehod. Če varne povezave ni, ostaneta območji ločeni.
Ne ustvarjajte dodatnih con samo zato, ker možnost obstaja. Smiselne so takrat,
ko imajo posamezni deli vrta drugačno lokacijo, dostop ali potrebe glede košnje.
Ena odprta trata
Enostaven vrt lahko ostane eno samo območje brez dodatnih prehodov.
Sprednja in zadnja trata
Dve zelenici lahko nastavite ločeno in ju po potrebi povežete s prehodom.
Večdelni vrt
Pri več različnih površinah je smiselno ustvariti več con in prilagoditi način košnje.
Občutljivi deli vrta
Gredice, začasne površine in druga mesta lahko izključite z no-go območji.
Prvi korak
Najprej ustvarite osnovni zemljevid trate
Pred dodajanjem več con mora kosilnica poznati osnovno območje. V aplikaciji
Roborock začnete ustvarjanje zemljevida in sledite navodilom na zaslonu.
Pri ročnem mapiranju kosilnico vodite ob zunanji meji trate.
Vozite mirno in natančno. Posebno pozornost namenite robnikom, stopnicam,
ribnikom, opornim zidovom, gredicam in drugim mestom, kjer mora biti meja
določena z dovolj varnostne razdalje.
-
Pripravite trato.
Pred mapiranjem odstranite igrače, veje, kable, kamenje in druge premične ovire.
-
Odprite ustvarjanje zemljevida.
V aplikaciji Roborock izberite možnost za ustvarjanje oziroma urejanje zemljevida.
-
Vodite kosilnico ob robu.
Sledite dejanski meji trate in pri nevarnih robovih pustite dovolj prostora.
-
Zaključite celoten obhod.
Ko pridete nazaj do začetne točke, zaključite postopek in preverite obliko zemljevida.
-
Popravite očitne napake.
Pred avtomatsko košnjo preverite, ali zemljevid pravilno sledi robovom vrta.

prepovedane dele vrta.
Q, S in klasična Z serija uporabljajo RTK osnovo za natančno pozicioniranje,
medtem ko Z1 LiDAR uporablja LiDAR in VSLAM ter ne potrebuje zunanje RTK antene.
Pri ustvarjanju zemljevida zato vedno sledite navodilom svoje kosilnice in aplikacije.
Večdelni vrt
Kako dodati dodatna območja košnje?
Če ima vrt več ločenih zelenic, lahko posamezne površine dodate kot dodatna
območja. To je uporabno na primer pri hiši, kjer cesta, terasa ali tlakovana
površina fizično ločuje sprednjo in zadnjo trato.
Kosilnico postavite na novo travnato površino, v aplikaciji izberite dodajanje
novega območja in ponovno določite zunanji rob. Ko je območje shranjeno,
postane del skupnega zemljevida vrta.
Kdaj ustvariti ločeno območje?
Ločeno območje je smiselno, kadar ima posamezen del vrta svoj jasen rob
ali je fizično ločen od glavne trate.
- sprednja in zadnja zelenica,
- trata na drugi strani dovoza,
- stranski del vrta,
- ločena zelenica za hišo,
- del vrta z drugačnimi potrebami košnje.

Če med območjema ni poti, po kateri bi se kosilnica lahko varno premaknila,
ju pustite kot ločeni površini. Kosilnico bo v takem primeru treba po potrebi
prestaviti ročno oziroma slediti možnostim, ki jih podpira vaš model.
Povezovanje območij
Kako delujejo prehodi med območji?
Prehod je digitalno določena pot, po kateri lahko kosilnica zapelje iz enega
dela zemljevida v drugega. Namenjen je predvsem povezavi dveh zelenic ali
povezavi oddaljenega območja s polnilno postajo.
Pri ustvarjanju prehoda v aplikaciji kosilnico vodite od začetne do ciljne
točke. Pot naj bo dovolj široka, stabilna in brez stopnic, previsokih robnikov,
nevarnih robov ali drugih mest, kjer samostojna vožnja ni varna.
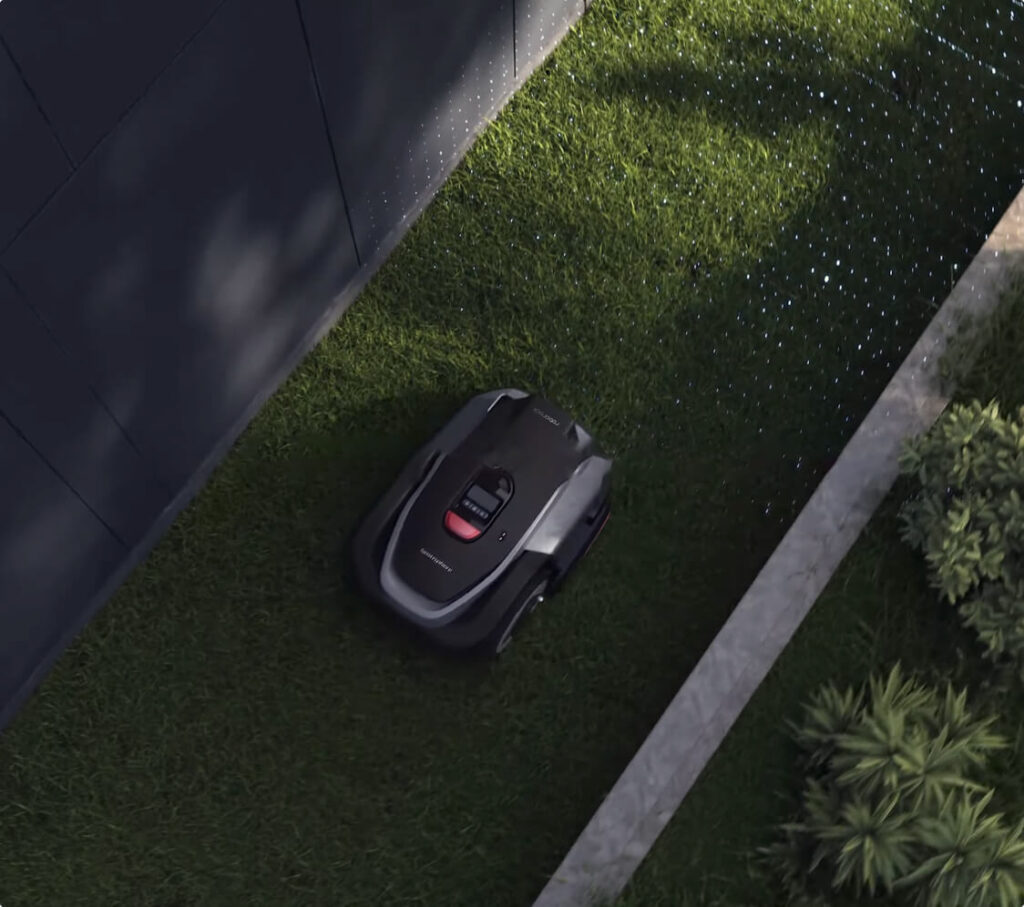
samostojno uporablja.
Prehod ne sme biti tako ozek, da bi se kosilnica pri vožnji redno zatikala.
Izogibajte se globokemu gramozu, zelo mehkim tlom in drugim nestabilnim površinam.
Prehod ne sme vključevati nevarnih višinskih razlik ali drugih neprevoznih delov.
Vrtno pohištvo, igrače in drugi predmeti ne smejo redno zapirati povezave.
Prepovedana območja
Kdaj uporabiti no-go cono?
No-go oziroma prepovedano območje je del zemljevida, na katerega kosilnica
ne sme zapeljati. Uporabno je takrat, ko znotraj sicer pravilno mapirane trate
obstaja mesto, ki ga želite izključiti.
To je lahko stalna gredica, občutljiv del vrta ali samo začasno območje,
ki ga želite zaščititi med določenim delom sezone.
Občutljiva zasaditev
Če meja okoli gredice ni fizično dovolj jasna, jo lahko dodatno zaščitite z digitalno omejitvijo.
Stalni elementi
Okoli nekaterih igral ali drugih konstrukcij je smiselno preprečiti dostop kosilnice.
Delo na vrtu
Območje lahko izključite tudi takrat, ko na delu trate izvajate vzdrževalna dela.
Problematičen del
Izrazite korenine, luknje ali drug nevaren del lahko po potrebi izključite iz območja košnje.
Če je na trati nevarna jama, nezaščiten ribnik ali drug resen rob, ga najprej
fizično uredite oziroma območje nastavite z ustrezno varnostno razdaljo.
Prilagojena košnja
Zakaj je koristno imeti več con?
Glavna prednost con ni samo v tem, da kosilnica ve, kam mora iti. Posamezni
deli vrta imajo lahko različne potrebe glede pogostosti, višine ali načina košnje.
V aplikaciji Roborock so glede na model in programsko opremo na voljo nastavitve
za košnjo celotnega zemljevida, izbranih območij ter robov. Pri podprtih modelih
je mogoče posameznim conam določiti tudi različne preference in urnike.
Primer: sprednja in zadnja trata
Sprednji del vrta je lahko bolj izpostavljen soncu in raste hitreje,
zadnji del pa je v senci in potrebuje drugačen režim.
- različna pogostost košnje,
- različni termini,
- izbira samo določene cone,
- ločena robna košnja, kjer je podprta,
- prilagajanje nastavitev glede na sezono.

Natančen nabor nastavitev je odvisen od konkretnega modela in različice
programske opreme, zato aplikacijo in firmware redno posodabljajte.
Urejanje zemljevida
Kdaj je treba zemljevid popraviti?
Zemljevid ni nekaj, kar morate po prvem dnevu nujno pustiti nespremenjeno.
Če pri prvih košnjah opazite, da je določena meja preblizu robu, da kosilnica
težko uporablja prehod ali da želite izključiti nov del vrta, zemljevid ustrezno prilagodite.
- kosilnica redno zapelje preblizu nevarnemu robu,
- na določenem mestu pogosto izgublja čas ali se obrača,
- prehod med območji ni dovolj primeren,
- na vrtu dodate novo gredico ali drug element,
- spremenite obliko trate,
- želite dodati ali odstraniti no-go območje,
- dodate nov del trate.
Če po izdelavi zemljevida spremenite položaj referenčne RTK postaje,
se spremeni referenčni položaj sistema in lahko bo potrebno ponovno mapiranje.
Z1 LiDAR zunanje RTK antene ne uporablja.
Pogoste napake
Najpogostejše napake pri nastavljanju območij
Ob nevarnih robovih uporabniki pogosto želijo izkoristiti vsak centimeter in pustijo premalo rezerve.
Pot med conami je lahko preozka, nestabilna ali vsebuje neprevozno oviro.
Visoka trava, igrače in predmeti otežijo natančno prvo mapiranje.
Vrt razdelite samo tam, kjer imajo območja dejanski uporabniški pomen.
Prepovedano območje naj bo dovolj veliko, da kosilnica občutljivega dela res ne doseže.
Prve košnje ne pustite popolnoma brez nadzora; preverite dejansko obnašanje na vrtu.
Kontrolni seznam
Preden zemljevid pustite delovati samostojno
-
Preverite vse zunanje meje.
Posebej nevarne robove, stopnice, zidove, ribnike in druge kritične dele.
-
Preverite vsako območje.
Na zemljevidu naj bodo samo površine, ki jih dejansko želite kositi.
-
Preizkusite prehode.
Opazujte, ali jih kosilnica brez težav uporablja v obe smeri.
-
Preverite no-go cone.
Prepričajte se, da kosilnica občutljiva območja pravilno obvozi.
-
Izvedite prvo nadzorovano košnjo.
Tako najhitreje ugotovite, ali je treba zemljevid še nekoliko prilagoditi.
Zaključek
Dober zemljevid je osnova dobre robotske košnje.
Pravilno določite glavno trato, dodatna območja, varne prehode in dele,
kamor kosilnica ne sme zapeljati. Nato izvedite prvo nadzorovano košnjo
in zemljevid po potrebi prilagodite dejanski postavitvi svojega vrta.
FAQ
Pogosta vprašanja
Ali lahko imam več ločenih območij košnje?
Da. Če ima vrt več ločenih zelenic, jih lahko dodate kot posamezna območja.
Natančno število in možnosti so odvisne od modela in različice programske opreme.
Kaj je prehod med območji?
Prehod je digitalno določena pot, ki kosilnici omogoča samostojno vožnjo
med dvema območjema oziroma med območjem in polnilno postajo.
Čemu je namenjena no-go cona?
Z no-go cono iz zemljevida izključite del vrta, na katerega kosilnica
ne sme zapeljati, na primer gredico ali začasno občutljivo površino.
Ali lahko zemljevid kasneje spremenim?
Da. Zemljevid lahko prilagodite, če se vrt spremeni ali pri prvi uporabi
ugotovite, da je treba popraviti določene meje, prehode ali prepovedana območja.
Ali moram za vsako zelenico ustvariti ločeno cono?
Ne nujno. Če gre za povezano travnato površino, jo lahko obravnavate kot eno
območje. Ločene cone so najbolj koristne tam, kjer imajo deli vrta drugačen
dostop ali jih želite upravljati ločeno.
Ali je mapiranje enako pri vseh Roborock serijah?
Osnovna logika digitalnega zemljevida je podobna, vendar se postopek
namestitve in pozicioniranja razlikuje. Q, S in klasična Z serija uporabljajo
RTK navigacijsko osnovo, medtem ko Z1 LiDAR uporablja LiDAR in VSLAM ter
ne potrebuje zunanje RTK antene.